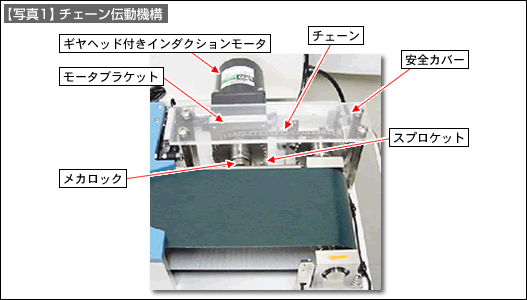
ワーク搬送コンベヤのベルトの動きは一定の低速運動が通常のため、ここでは駆動源として、減速比60のギヤヘッド付きインダクションモータを採用しています。この動力をコンベヤを動かす平ベルト用プーリに高効率で伝えるために、ここではチェーン伝動機構(【写真1】)を採用しています。
(1)チェーン伝動機構の特徴比較
代表的な動力伝達方式の比較表を示します。ここでは、高い伝動効率と設計のし易さ(軸間距離の自由度がある)から、チェーン伝動機構を選定。
|
(2)スプロケット・チェーンの設計方法
低速でかつチェーンにかかる荷重が大きくないことから、ここでは荷重計算の解説は省略します。
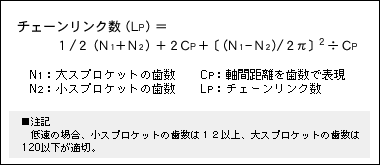
スプロケットの歯数とチェーンのリンク数の設計は、次の手順で算出できます。チェーン採用の場合、安全対策のためにカバーが必要です。
| 1. | モータ軸と動力側平ベルト用プーリ軸間の距離を決める | |
| 2. | 2個のスプロケットの歯数比(速比)を決める | |
| 3. | 歯数の少ないスプロケット側の歯数を決める<注記参照> | |
| 4. | 速比から残りのスプロケットの歯数を決める | |
| 5. | スプロケット・チェーンのカタログから製品シリーズを選定 | |
| 6. | チェーン長さのリンク数を次式で算出 | |
| 7. | 算出値の小数点以下は切り上げて歯数をきめ、組立調整はモータ取付ブラケットのベース固定穴を長穴にして、チェーンの張り具合を調整します。 |
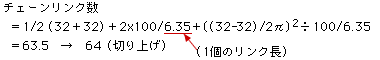
■事例
モータ軸とプーリ間距離=100mm、スプロケットの歯数比=1:1で歯数=32個の場合