

(1)動力伝達機構
動力の伝達機構は次の3種に大別できます。
(a)直接接触
歯車やカムなど原動節が従動節に直接触れることによって、動力を伝える方式です。
(b)連結
多くは原動節と末端の従動節との間をつなぐ形です。次の種類があります。
| 1. | 剛体連結・・・コネクチングロッドなど | |
| 2. | とう体連結・・ベルト、ロープなどの柔らかなもの | |
| 3. | 流体連結・・・油、空気などの流体を用いるもの |
(c)関節接続
磁気軸受など磁気の作用によって、空間を隔てて駆動連結させる方法です。
(2)動力伝達の機構設計
機構は原動側の動力を従動側に伝達し、狙った動きを行なうことで機能を持たせるのが一般です。したがって、従動節の運動は原動節のそれと種類・速度・方向などが異なります。この運動の変換のために特定の機構を持つ事となります。従動節の機構設計の手順は次の通りです。
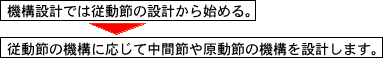
従動節の設計は、製品ごとの特徴に応じて個々に対応が必要ですが、中間節や原動節は汎用的な機構を応用し、標準化・簡素化を図ることがポイントです。
(3)電動機の動力表現の基本
|