

重力利用の搬送法は、駆動用装置が不要のため安価にできます。その搬送法の原理と特徴をまとめました。
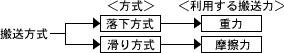
【表1】重力利用の搬送法(シュート式)の特徴
|
(1)解説
(1)落下方式
部品収納マガジンから部品を搬送(移載)するワークホルダーまでの距離(L)と通過する時間(t)は次式で算出できます(【図1】a】参照)。
|
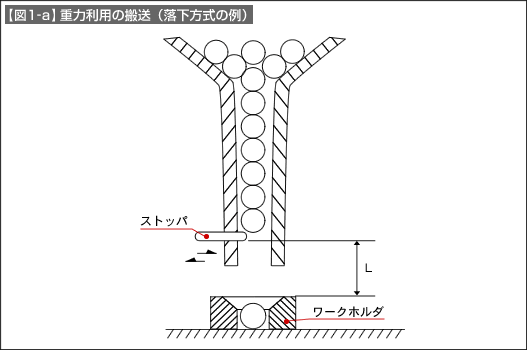
落下途中に搬送ワークの形状や重心位置の特徴を利用して、オリエンテーション(ワークの向き)を一定にする工夫が可能です。
(2)滑り方式
搬送速度は滑って搬送させるシュートの角度(θ)と摩擦係数(μ)の2つの設計パラメーターで制御できます(【図1】b参照)。
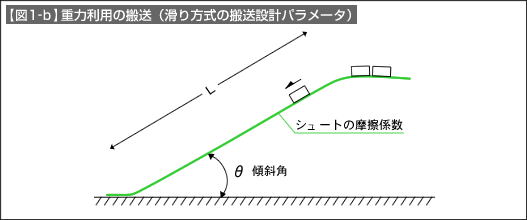
摩擦係数(μ)は、搬送ワークの滑り面の接触面積である程度可変できるので、シュート滑り面にパンチングプレートなどを利用して、滑り速度を制御できます。滑り搬送時間 t は次式で算出できます。
|
滑り方式は、振動式パーツフィーダーなどを用いることで、複雑な形状のワークでも整列した状態で移載が可能です。ここでは、簡易治具レベルの解説として、例えば1個流し生産ラインにおける補助的な治具などが対象です。