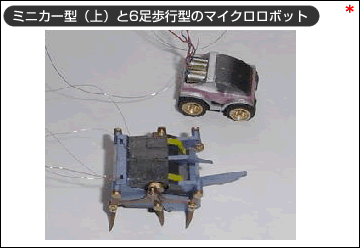
運動方程式や微分記号など、あまり取り扱わない内容が続きましたので、今回は気楽な話題でコーヒーブレイクとしました。
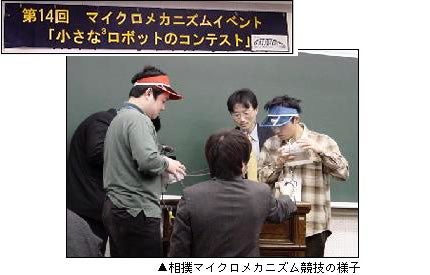
2003年3月28日に東京農工大で開催されました精密工学会春季大会で、第14回マイクロメカニズムイベントとして(小さな)3ロボットコンテスト(ロボコン)が開催されました。その出場マイクロロボットと会場の雰囲気を紹介します。今年で15年目となります。
(1)会場の様子
(2)競技内容と代表出場メカ
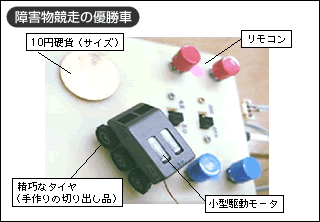
(1)障害物走破マイクロメカニズム
| ・ | 円筒、壁、砂の3種の障害物のあるコースの走破時間を競う。 | |
| ・ | メカニズム、要素技術(速度と摩擦など)、制御技術の勝負。 | |
| ・ | サイズ:20x20x30mm以内、重量:40gf以下 |
|
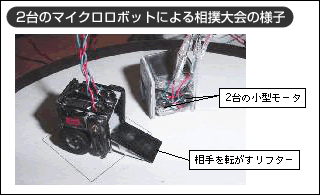
(2)相撲マイクロメカニズム
| ・ | 直接接触で、パワーと技により優劣を競うもの。 | |
| ・ | メカニズムとアクチュエータが見所。 | |
| ・ | サイズ:20mmの立方体内に収まること、重量:30gf以下 |
|
(3)コンテストの狙い
(1)マイクロメカニズムの要素技術の発展を促す
| ・ | 軽量/小型で強力なアクチュエータ | |
| ・ | マイクロメカニズム機構(*) | |
| ・ | エネルギー源 | |
| ・ | 位置/姿勢センサー | |
| ・ | エネルギー伝送 | |
| ・ | マイクロシステム要素技術 | |
| ・ | 誤差鈍感機構 | |
| ・ | 総合技術/製作技術 | |
| ・ | 制御/操縦技術 |