

アクチュエータを持つ簡易自動機(LCA:ローコストオートメーション)では、慣性力を無視して設計することは出来ません。慣性力の大きさが加速度に比例するため、位置決め停止の制御や、生産性の向上のための機械の高速化を必要とする場面に課題として現れます。
(1)運動方程式と慣性力
質量mの物体に加速度αが作用するとき、その物体に働く力Fとの間に次式(運動方程式)が成り立つ。
|
上の運動方程式を重力単位系の記述では次のようになります。
|
【図1】の直線運動機構の場合、スライドテーブルとボールねじナットの重量W(kg)が加速度α(m/s2)で運動するときに生じる慣性力F(kgf)は、上の重力単位系の運動方程式で算出できます。
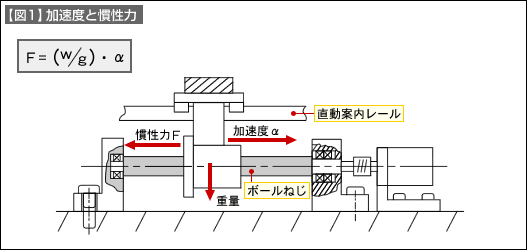
この慣性力Fがボールねじを介して、サポートユニット内部の軸受に作用し、その反作用として、サポートユニットに伝達され、それを固定しているボルトを介してベースに伝わります。このように機構に働く力は、機構全体に連環状態で伝達されます。したがって、機構のもっとも強度上で弱い部分に変形(弾性変形、塑性変形)として精度劣化などの影響を与えます。
運動方程式から、慣性力Fを小さくするには、1.移動体重量Wを小さくする、2.加速度αを小さくすると良いことが分かります。対応手段の代表例は下記内容などがあります。
|