タイミングプーリ・ベルト選定自動計算ツールで簡単に選定を行えます。
2-c: 2GT/3GTシリーズの場合
●設計動力(Pd)kW=伝動動力(Pt)kW×過負荷係数(Ks)
- ・伝動動力(Pt):原動機定格動力で算出してください。(本来はベルトに掛かる実際の負荷で計算するのが理想です。)
- ・過負荷係数(Ks):以下より値を求めてください。
過負荷係数(Ks)=Ko+Ki+Kr+Kh
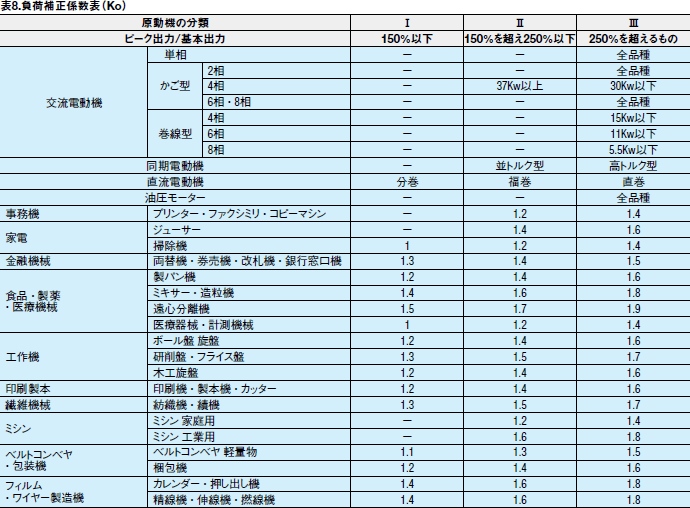
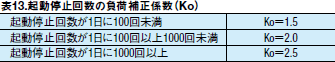
Ko: 負荷補正係数(表8)
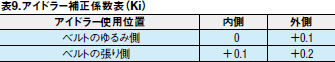
Ki: アイドラー補正係数(表9)
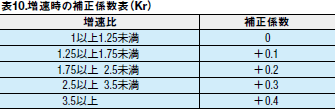
Kr: 増速時の補正係数(表10)
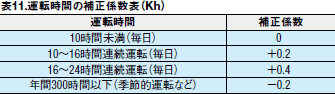
Kh: 運転時間の補正係数(表11)
Ki: アイドラー補正係数(表9)
Kr: 増速時の補正係数(表10)
Kh: 運転時間の補正係数(表11)
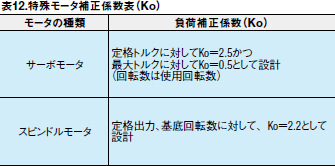
- <サーボモータをご使用の場合>
- 定格トルクに対してKo=2.5かつ最大トルクに対してKo=0.5として設計してください。
* 起動停止頻度毎に最大トルクが発生する場合には、起動停止回転数の負荷補正係数Koの値を使用してください。 - <スピンドルモータをご使用の場合>
- 定格出力、基底回転数に対してKo=2.2として設計してください。
2-d: EV5GT/EV8YUシリーズの場合
●設計動力(Pd)kW=伝動動力(Pt)kW×過負荷係数(Ks)
- ・伝動動力(Pt):原動機定格動力で算出してください。(本来はベルトに掛かる実際の負荷で計算するのが理想です。)
- ・過負荷係数(Ks):以下より値を求めてください。
過負荷係数(Ks)=Ko+Ki+Kr+Kh+Km
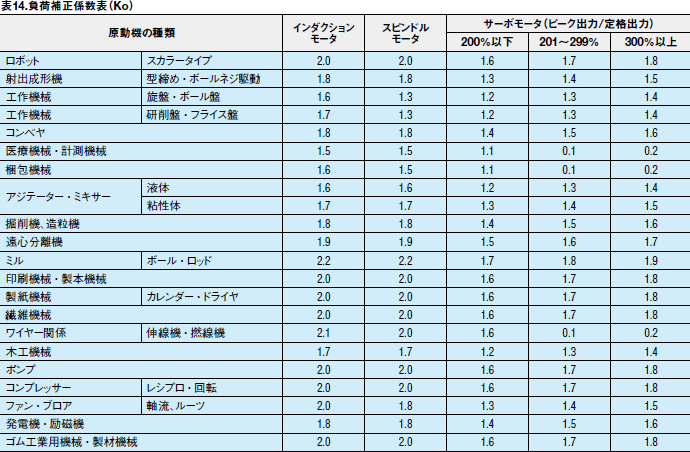
Ko: 負荷補正係数(表14)
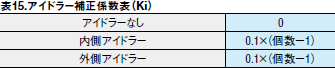
Ki: アイドラー補正係数(表15)
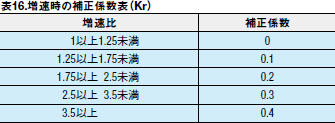
Kr: 増速時の補正係数(表16)
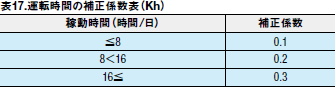
Kh: 運転時間の補正係数(表17)
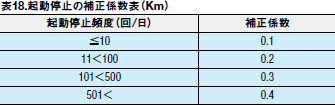
Km: 起動停止の補正係数(表18)
Ki: アイドラー補正係数(表15)
Kr: 増速時の補正係数(表16)
Kh: 運転時間の補正係数(表17)
Km: 起動停止の補正係数(表18)
- ・トルク(Tq)を動力(Pd)に換算する場合は、以下の式より値を求めてください。
トルク(Tq)=tq×Ks
設計動力(Pd)=Tq×n/9550
設計動力(Pd)=Tq×n/9550
Tq: 設計トルク(N・m)
tq: 伝動トルク(N・m)
Ks: 過負荷係数
Pd: 設計動力(kW)
n : 回転数(rpm)
tq: 伝動トルク(N・m)
Ks: 過負荷係数
Pd: 設計動力(kW)
n : 回転数(rpm)