2009年11月25日から28日までの間、東京ビックサイトで2009国際ロボット展が開催されました。今年で18回目となる国内最大規模のロボット総合展示会です。
ロボット技術は日本が世界の先端を走っているハイテク技術の代表です。モノづくりにおける国際競争力のさらなる向上を目指したロボット技術動向などが中心に紹介されました。
この中では、(1)製造コスト削減、(2)納期短縮、(3)熟練作業者への置換え、などへの解決手段として、a) ビジョンセンサー、b) 力センサー、c) オフラインプログラミングシステムなどが重要なキーテクノロジーとして紹介され、その上で人間の能力を超えたロボットの魅力としてd) 高速化、e) 大型化に対する技術革新を提言しています。
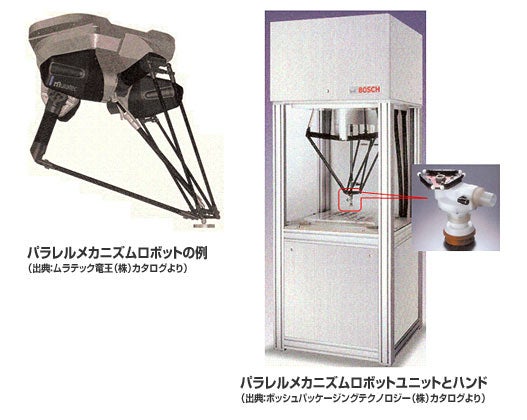
ピックアンドプレイス用高速ロボットとしてパラレルメカニズムロボットの事例紹介が多数展示されました。従来の直行座標系ロボットやスカラーロボットとは設計思想が異なるもので、次の特徴が挙げられます。
高速パラレルメカニズムロボットの特徴
|