日本での労働災害全体の約3割が機械設備にまつわるものです。機械設備の複雑化・高度化等により人間にとって機械類の動きが直感的に解りづらくなっていることが要因として挙げられます。特に、制御用ソフトがブラックボックス化された加工装置などに簡易ロボット機構を増設するようなLCA(ローコストオートメーション)では、フェールセーフを徹底させなければなりません。以下にフェールセーフの考えと基本的な例を紹介します。
LCAでは、ローコスト化が最優先項目となりがちなため安全衛生上の設計が十分に含まれなくなります。しかし、作業者の習熟度を前提にできない現状環境では、万が一でも事故が起きると、被害者の損害とともに生産ライン停止等による大がかりな損害も生じます。したがって「機械はいつか故障する、人にはエラーは避けられない」を前提の考えとしてLCAを設計しなければなりません。安全システムの体系を【表1】に示しました。
【表1】安全システムの技術体系
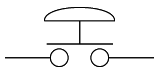
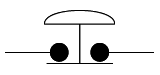
(1)非常停止ボタンの選定
非常停止ボタンの接点不良が生じた場合(万が一でも)、安全側でLCAが停止すること
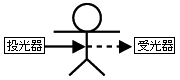
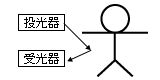
(2)光線式安全装置用センサーの選定(危険検出型の安全装置の場合)