

- ① FA用ロボットの種類と用途
- ② 各駆動部の方式と構造
- ③ ハンド機能の一例
ハンド機能の一例
前項まではロボットの種類や内部構成について例を交えながら概要を説明しました。
ロボットを実用するにあたり、非常に重要なファクターとなるのが“ハンド”部分です。製造・組立・搬送・検査など、さまざまな場面でロボットが使用されますが、それぞれの仕事に応じて最適なハンドが必要となってきます。
ここでは、前項の例(ウェハ搬送用ロボット)を引き継いで、ワーク(シリコンウェハ)を保持するハンド(エンドエフェクタ)の一例を紹介します。
例5) エッジグリップ式エンドエフェクタ
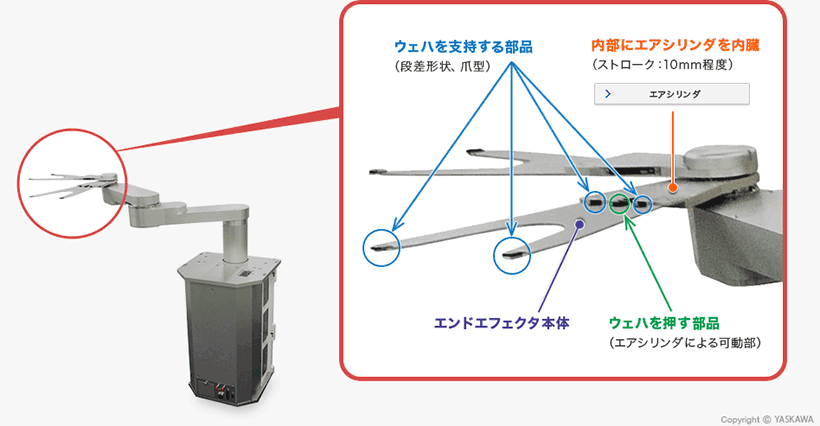
上図のように、エンドエフェクタ上でウェハのずれを制限する部品を計4箇所設けており、内臓するエアシリンダによって、ウェハを押し付けることで把持する形式になっています。
このようなエッジグリップ式のハンドを搭載したロボットは、主にロードポート上のカセット内ウェハを装置内部のプロセス側へ受け渡すEFEM(Equipment of Front End Module)内で多用されます。
これは正圧エアを用いたワーク保持方法の一例です。他にも、真空吸着(-80kPa程)を用いた保持方法や、落とし込み方式(すくい上げ)、ベルヌーイ方式等、用途に応じて幾つかの主要な方式を使い分けています。