機械化・自動化の進歩により、多種多様な加工物(ワーク)が装置上で付加価値を上げる加工がなされています。大は第九世代の液晶ディスプレイ用ガラス基板から、小は数百μmのチップマウント部品に至るまで、ワークを保持して自動加工が実施されます。以降ではワークホールド技術とその原理について解説します。
(1)ワークホールド技術の基本
| ・ | ワークホールド技術は全ての治具類、自動組立機、自動加工機などに必要です。 |
| ・ | ワークを何らかの方法(保持、把持、チャック)で固定する機構部を「ワークホルダー」と呼びます。 |
| ・ | ワークを固定する保持力は、機械式、電気式、エアー圧式、油圧式などがあります。 |
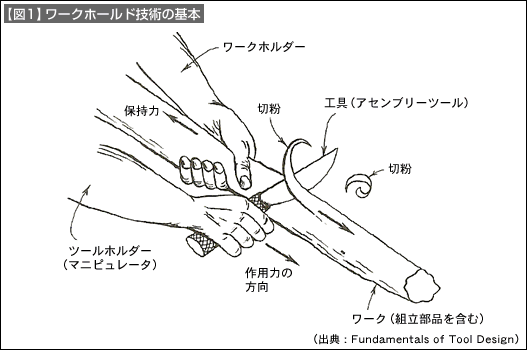
| ・ | 切削加工機でも、組立自動機でもワーク(加工物)に対するワークホルダーと、工具(マニピュレータ)の機能と動作の関係は同じです。・・・【図1】参照 |
| ・ | ワークホルダーで固定されたワークに対して、工具やアセンブリーツールを所望の動きを与えることで外形加工や部品組立を行います。 |
(2)ワークの外形形状の分類
| ・ | ワーク外形は次の3種に分類できます。 a)平面 b)円筒形状面 c)複雑形状面 |
| ・ | 平面は、エッジ・つば形状・段形状・面・肩部・斜面部などを持ちます。 |
| ・ | 円筒形状面は、内周円筒面と外周円筒面の2種類があります。 |
| ・ | 複雑形状面は、a)、b)に属さない面部で、これらの形状は成形部品(鋳物、鍛造、射出成形)に多いです。 |
(3)位置決めの分類
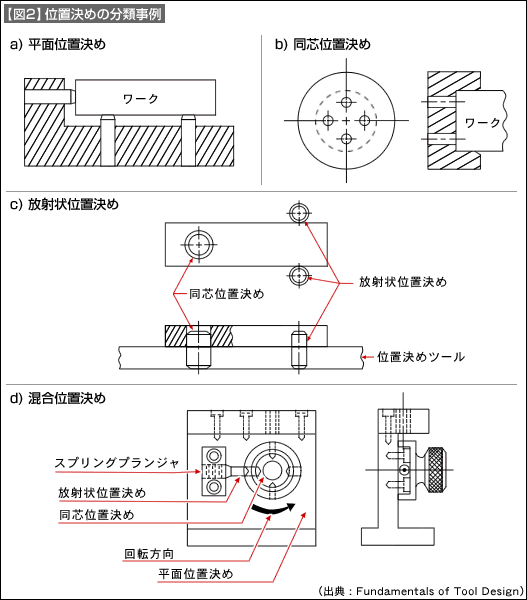
位置決めの形態は次の4種類に分類できます(【図2】参照)。
| a) | 平面位置決め |
| b) | 同芯位置決め |
| c) | 放射状位置決め |
| d) | 混合位置決め |