

高い信頼度と安価なメカニズムを構想するためには、構想案を単純で論理的な運動体として頭に描けることが助けとなります。ここでは、メカニズムを単純な運動機構図として現す手法を解説します。
機構を現す基礎用語の解説
|
機構用語
|
用語の解説
|
記述法
|
||||||||||||||||||||||
| 機構 | 数個の機械要素の組合せで、ひとつが動けば他がこれに応じた動きをする系 | |||||||||||||||||||||||
| 原動と従動 | 原動:動かす駆動体がある側、入力側 |  塗つぶし矢印 |
||||||||||||||||||||||
| 従動:動かされる側、出力側 |  白抜き矢印 |
|||||||||||||||||||||||
| =解説= 2個の平歯車による動力伝達では、原動側と従動側が入れ替わっても回転できる可逆運動の系。 ウォームとウォーム歯車の組合せでは、ウォームが原動側で減速伝達機構として運動するが、逆では動かない非可逆運動の系。 |
||||||||||||||||||||||||
| 機素 (エレメント) |
機構を構成する1個の要素 | |||||||||||||||||||||||
| 対偶(ペア) | 1対(2個)の機素で構成された可動機構 =解説= 対偶する機素同士の接触のしかたで2種に区分される
|
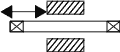 すべり対偶 |
低次対偶は単純機構で使いやすく実用性に富んでいます。高次対偶は高速・高精度対応などに適しますが、材質選定や加工精度の知識が必要です。