

部品の機械加工と組立の2種類のLCA(ローコストオートメーション)を考える場合、対象部品と種類数や形状の複雑さなどから組立用LCAの方が工夫を要します。これ以降は、組立用LCAを中心に解説します。
(1)メカニズムについて
メカニズムの構成は、[1]ベースマシン(搬送機構)、[2]部品供給機構、[3]ワークホルダ(ワーク取付治具など)、[4]チェック機構、[5]排出機構から成ります。なお、簡易治具レベルのLCAの場合は、上記構成の対応する部分のみ参考としてください。
(1)ベースマシンについて
構造は大別して回転形と直進形があります。回転形はカム駆動によるインデックステーブルが代表です。直進形は、パレット方式やコンベア方式が挙げられます。これらの結合型もあります。
|
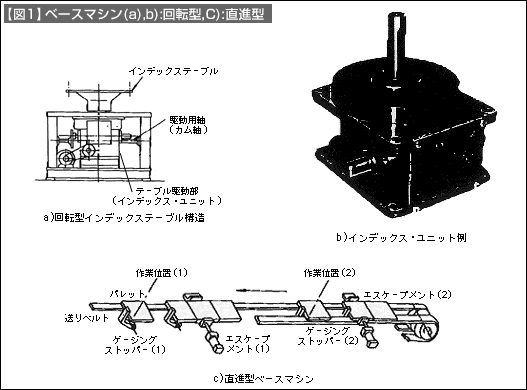
それぞれの特徴から、回転型はコンパクトな専用LCAベースマシンとして、直進型は汎用性を考慮したLCAベースマシンとして活用されます。セル生産方式は直進型のLCAベースマシンの一例と解釈できます。