

ミスフィード検出ユニットとパイロットの関係を【図1】に示します。
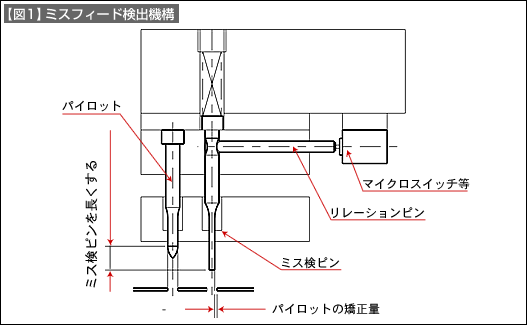
ミスフィード検出は、パイロットが送られてきた材料の位置修正ができない状態になったときに作動するようにセットします。したがって、パイロットに先行して働かせるため、パイロットより長く、また細くなければいけません(パイロットの矯正量の範囲内で)。ミスフィード検出ユニットの一般的な形は、ミス検出ピン、リレーションピン及びマイクロスイッチ等のスイッチ類から構成されます。
【図2】は、ミスフィードを検出して動作した状態を示しています。
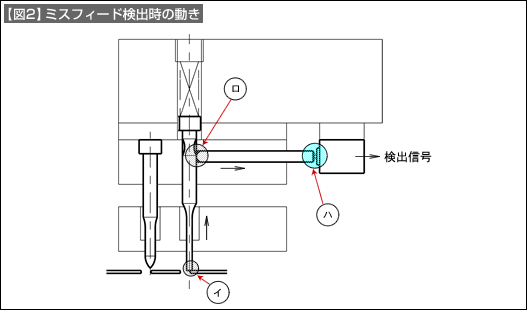
動作は次の順序です。
- (イ)
- ずれた材料のパイロット穴の縁に、ミス検出ピンが乗り上げる。
↓ - (ロ)
- ミス検出ピンが上に押し上がる。
↓ - (ハ)
- ミス検出ピンの溝にセットされているリレーションピンが横に押され、マイクロスイッチ等を押し、検出信号を出してプレス機械を停止させる。
ミスフィードを検出後、パイロットが材料に接する前にプレス機械を停止させることがよいのですが、そうするためにはミス検出ピンをかなり長くしなければいけません。実現するには無理な状態が多く、1回は加工ミスをして止める、と考えることが多いようです。高速加工のプレス機械では急停止しても2~3回加工してしまいます。【図1】【図2】で説明したミス検出の方法では、ミス検出ピン、リレーションピン及びマイクロスイッチ等の動作に遊びがあります。遊び分だけ検出時間遅れとなりますから、プレス機械停止が遅くなり、加工ミスが大きくなります。
【図3】は機械的動作の遅れ問題を考えて、電気的に動作するようにしたものです。
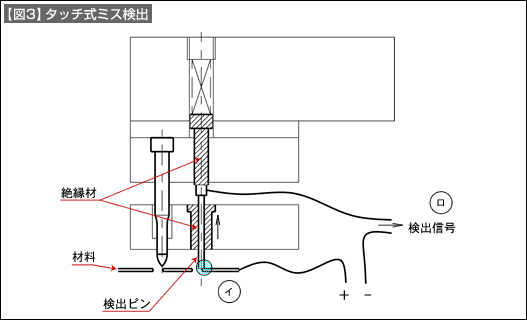
【図】に示した例は1例で、いろいろ工夫した形が使われています。原理は、検出ピンを電気的に絶縁した状態に保ち、材料、検出ピン間に微弱な電流を流します。正常なときは、検出ピンはパイロットの穴の中に接することなく入りますから電流は流れません。図に(イ)で示すようにパイロット穴がずれ、検出ピンが接すると電流が流れ、検出信号をだしてプレス機械を停止させます。図1に比べ速い動作が得られます。欠点は、プレス加工中に検出ピンの電線が常に動いています。その影響で電線がどこかで断線することがあります。こうなると検出ピンが異常を検出してもプレス機械を停止できません。定期的なチェックが欠かせません。