

機械装置の構造設計の場合、全体の重心に対する支持脚(キャスター)の配置設計や可動体の低重心化設計など、重心の位置を考慮する必要があります。この重心について解説します。
(1)重心とは
・物体には、その物体がどのような姿勢状態にあってもかならずつりあいを保つ点があります。即ち、この点で物体を支えると、どのような姿勢状態でもその物体は安定して静止状態を保つことができます。このような点を重心(または、質量中心)といいます。
・球の重心は球の中心点。平面の四角形の重心は対角線の交点。三角形の重心は中線の交点。
・複雑な形状の場合は、複数の部分的な物体の集合体とみなして重心を考えます。
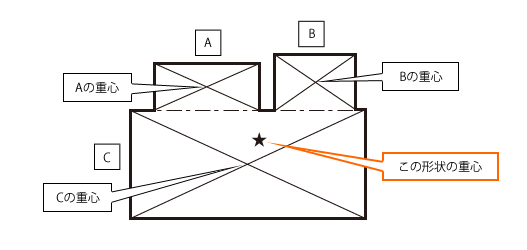
・下図は3個の四角形(A,B,C)の集合体。それぞれの重心は対角線の交点となります。この3つの重心にそれぞれの重量の力が作用すると考えて、この3つの力の合力の作用点が重心となります。
(2)複雑形状の重心の求め方
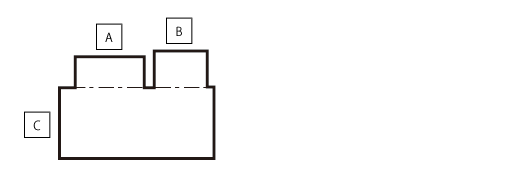
・複雑な形状を単純な形状の集合体に分割する。3つの四角形に分割(下図)。
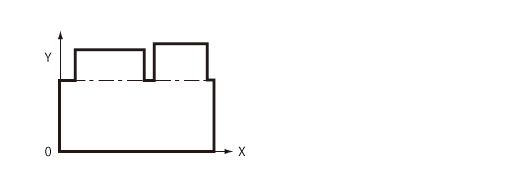
・形状に対して理解しやすいX-Y直交座標を定める(下図)。
・3つの四角形の重量を求めてWa、Wb、Wcとする。
また、各重心をGa、Gb、Gcとし
座標Ga(Xa,Ya)、Gb(Xb、Yb)、Gc(Xc、Yc)とする。
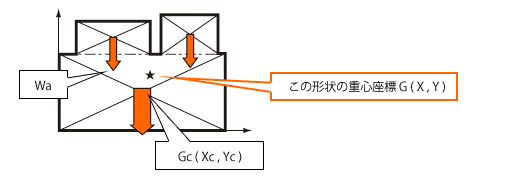
・全体重量の式 ・・・ W = Wa + Wb + Wc
・座標原点Oを中心とする力のモーメントの式 ・・・
Wa x Xa + Wb x Xb + Wc x Xc = W x X
Wa x Ya + Wb x Yb + Wc x Yc = W x Y
上の2つの式より、次式で重心座標 G (X、Y)が算出できます。
|