ミスミフレームズ
USER'S VOICE 番外編
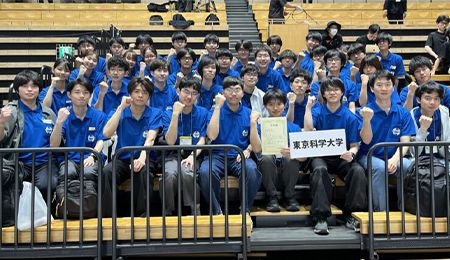
東京科学大学ロボット技術研究会Maquinista
NHK学生ロボコン優勝を目指す東京科学大学マキニスタ
ロボット開発に必要な台車設計にMISUMI FRAMESを活用
東京科学大学で活動する「マキニスタ」は、NHK学生ロボコン優勝を目標に
ロボット開発に取り組む学生団体です。
毎年大きく変わる競技ルールに対応しながら、戦略立案から設計、製作、組み立てまでを学生主体で行っています。そんなマキニスタでは、ロボット開発を支える運搬用台車やフィールド設営用台車の設計にMISUMI FRAMESを活用しています。
今回はマキニスタの皆さんに、団体の活動内容やロボコンへの想い、そしてMISUMI FRAMESの活用方法についてお話を伺いました。
PROFILE
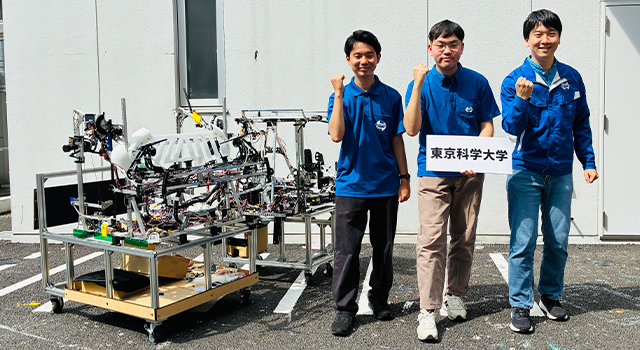
- 東京科学大学ロボット技術研究会Maquinista
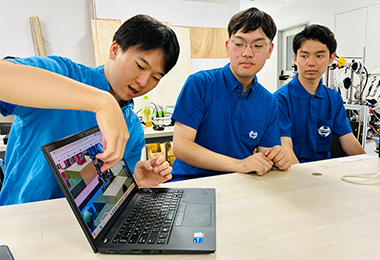
(左から)加藤雅基さま 伊藤凌太朗さま 渋澤匠吾さま -

NHK学生ロボコン優勝、そしてアジア王者を目指して
− まず活動内容について教えてください
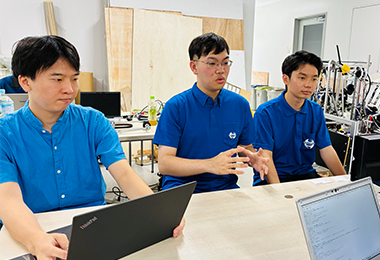
伊藤さま マキニスタは、NHK学生ロボコンへの出場と優勝を目指して活動している団体です。母体となる
「ロボット技術研究会」の中で、NHK学生ロボコンに挑戦したいメンバーが集まって活動しています。
主な活動はロボット開発で、現在は機械班、制御班、回路班に分かれて作業を進めています。機械班はロボットの設計や加工、制御班はロボットの制御プログラムの開発、回路班は電気系統や回路設計を担当しています。
目標はNHK学生ロボコン優勝です。さらにその先にあるABUロボコン(アジア・太平洋地域の国際大会)でも優勝することを大きな目標にしています。
− 皆さんがものづくりやロボットに興味を持ったきっかけはありますか。
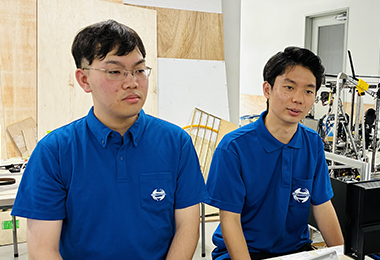
渋澤さま 幼い頃から模型や電車が好きで、自分で回路を組んで動かしていました。
その流れで現在は回路班として活動しています。
伊藤さま 私は小学生の頃からレゴを使ったロボコンに参加していました。
ロボコンの面白さを知ったことがきっかけで、より大きな舞台に挑戦したいと思うようになりました。
加藤さま コロナ禍で学校へ通う機会が減った時期にドローンへ興味を持ちました。
自分で機械を作り、動かす面白さを体験したことがものづくりの道へ進むきっかけになりましたね。

NHK学生ロボコンへの挑戦~毎年新しいロボットを作り上げる~
− ロボット開発はどのように進めているのでしょうか。
伊藤さま NHK学生ロボコンは毎年ルールが大きく変わります。例年9月頃にルールが発表され、そこから翌年6月の大会に向けて開発を進めます。まず戦略を考え、
その後に設計、加工、組み立て、制御と段階的に進めていきます。
加藤さま ロボットは開発途中で何度も改良を重ねます。ルール変更が入ることもあるため、実際には複数台の試作機を製作しながら完成度を高めていきます。
− 2026年大会では8年ぶりのベスト8!振り返ってみていかがですか?
加藤さま 今年の大会では、8年ぶりとなるベスト8進出を果たしました。チームとして特に力を入れたのが、
「戦略から逆算して開発する」という考え方です。
これまでは機構ごとにアイデアを出し合い、性能比較を行いながら進めていました。今年はルールを詳細に分析し、「勝つための戦略」を先に決定することにしました。そして、その戦略を実現するために必要な機構や構成を選定する方式へ大きく転換しました。
加藤さま また、前年度に課題となっていた通信トラブルの改善や収支管理の見直しにも取り組み、本番では安定したロボット運用を実現できたと思います。
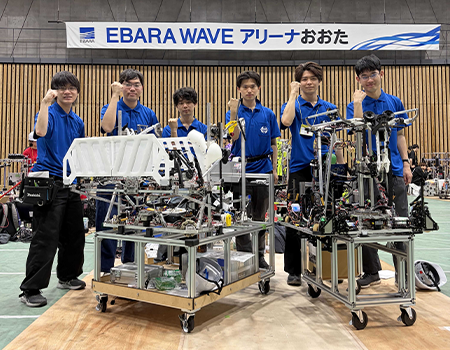
− 今年のロボットにはどのような特長がありましたか。
伊藤さま 今年のマキニスタのロボットは、「どんな相手に対しても戦えること」を重視して開発しました。
ロボット競技では対戦相手によって有利な戦術が変わるため、特定の状況だけでなく幅広い展開に対応できることが重要です。
そこで今年は、相手の戦略に応じて柔軟に試合を組み立てられる「カウンター型」の戦略を採用しました。
特に、競技で使用する箱を複数同時に運搬できる構造を取り入れ、場面に応じて戦略を変えられるよう設計しています。
▽NHK学生ロボコン2026大会の様子
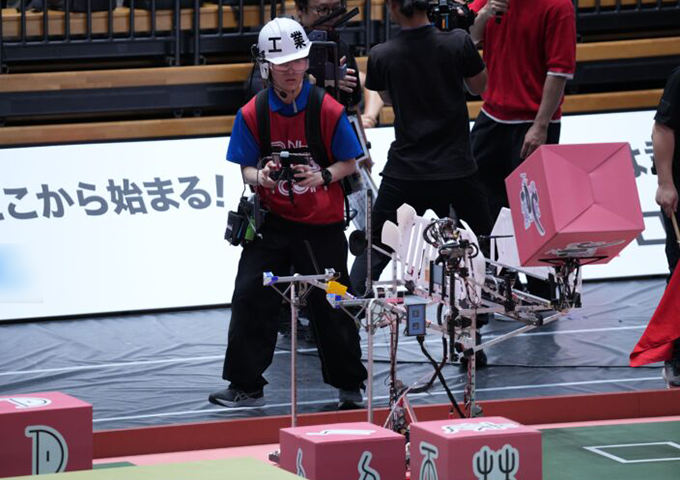
加藤さま もうひとつの大きな特長が、段差を素早く乗り越えるための「段越え機構」です。
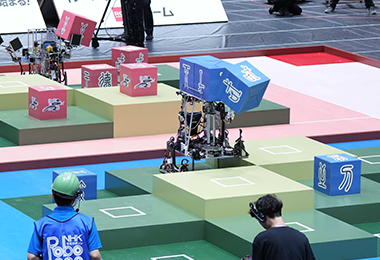
ロボットの左右の車輪をそれぞれ連動させ、上下に動かすことで段差を越える仕組みを採用しました。大会ではスピードが勝敗を左右するため、いかに早く段差を突破できるかが重要なポイントになります。
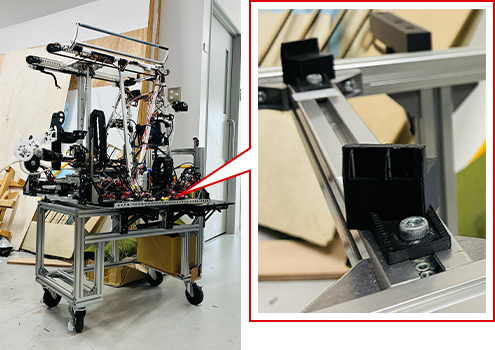
段越え機構のロボットでは足元のメンテナンス作業が複雑なため、MISUMI FRAMESで作成した台車がかなり役に立ちました。

ロボット開発を支える「専用台車」をMISUMI FRAMESで設計
- MISUMI FRAMESはどのような用途で活用されていますか。
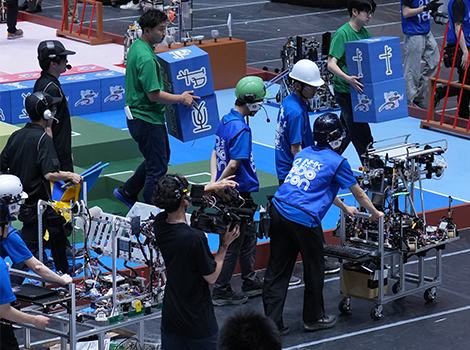
加藤さま 主にロボット運搬用の台車や、練習用フィールドの設営台車の設計に利用しています。ロボコンではロボットを会場内で手押し移動することができず、人の手で運ぶ必要があります。また大学内でも活動場所と体育館との間に距離があり、坂道も多いです。
そのためロボット専用の台車を製作し、運搬や開発効率向上に活用しています。
伊藤さま 今年は足が上下に動くロボットを開発したため、その動作確認を台車に載せたまま行えるような専用設計も行いました。
渋澤さま ロボット競技用フィールドを構成するベニヤ板が効率よく運搬するための大型台車も製作しています。
ロボットは毎年サイズや構造が変わるため、専用台車も毎年設計し直しています。坂道の多いキャンパス内でも安全に運搬できるよう、ロボット形状に合わせたストッパーを3Dプリンタ部品で製作し、フレームへ取り付けています。
- MISUMI FRAMESを使った感想を教えてください。
加藤さま 設計時間を大きく短縮できる点が助かっています。
今回の台車は開発スケジュールが非常にタイトでしたが、MISUMI FRAMESに用意されているテンプレートを活用しながら短時間で構想を形にすることができました。
加藤さま 普段使用しているCADソフトに合わせて操作方法を設定できる点も便利です。大学で利用しているAutodesk Inventorの操作感に合わせた設定にできるので、違和感なく使えています。

今後について
- 今後の活動について教えてください。
加藤さま 今年の成果を土台に、来年度も優勝を目指します。
「戦略から逆算する開発」という考え方を引き続き発展させ、より少ない手戻りで完成度の高いロボット開発に取り組んでいきます。
東京科学大学ロボット技術研究会 Maquinista
- 活動内容
- NHK学生ロボコン及びABUロボコンで優勝することを目指し、ロボット製作や技術開発を行う団体
- URL
- https://maquinista.rogiken.org/